Problem
Bakım ekipleri, nadir makine arızalarının çoğunu kaçırmadan sınırlı kontrol kapasitesini önceliklendirmelidir.
Teknik vaka çalışması
10.000 AI4I kaydıyla kestirimci bakım, sensör özellikleri, arıza riski puanlaması, DuckDB SQL ve bakım önceliklendirmesi; NASA C-MAPSS ile ayrı kalan ömür tahmini.
Teknik açıklamalar Türkçeye çevrilmiştir. Sonuç metriklerinin ölçüm koşulları, başarısız denemeler ve kaynak bağlantıları özgün proje kanıtlarıyla aynı kapsamda korunur.
Hızlı teknik inceleme
Bakım ekipleri, nadir makine arızalarının çoğunu kaçırmadan sınırlı kontrol kapasitesini önceliklendirmelidir.
İş akışı; AI4I keşifsel analizi, sensörler arası özellik mühendisliği, baz modeller, ayarlanmış HistGradientBoosting değerlendirmesi, SHAP ile açıklanabilirlik, DuckDB SQL çıktıları ve Docker üzerinde Flask inceleme ekranını birleştirir. CI,…
İş akışı; AI4I keşifsel analizi, sensörler arası özellik mühendisliği, baz modeller, ayarlanmış HistGradientBoosting değerlendirmesi, SHAP ile açıklanabilirlik, DuckDB SQL çıktıları ve Docker üzerinde Flask inceleme ekranını birleştirir. CI, eğitimi, veri kayması kontrollerini ve Playwright uçtan uca testlerini yürütür.
10,000 AI4I kaydı
94.1% kuyruk yakalama oranı, 68 arıza içeren 2,000 satırlık ayrılmış test kümesinde ölçülmüştür. Beş farklı ayrımda PR-AUC 0.880 artı/eksi 0.032 olduğundan, tek ayrımın 0.9019 sonucu üst sınıra yakındır. AI4I kayıtları simüle edilmiştir; C-MAPSS…
94.1% kuyruk yakalama oranı, 68 arıza içeren 2,000 satırlık ayrılmış test kümesinde ölçülmüştür. Beş farklı ayrımda PR-AUC 0.880 artı/eksi 0.032 olduğundan, tek ayrımın 0.9019 sonucu üst sınıra yakındır. AI4I kayıtları simüle edilmiştir; C-MAPSS sonucu yalnızca FD001 alt kümesini kapsar. Canlı paneldeki RUL kartı, AI4I risk puanından türetilen basit bir sezgiseldir; kayma testi ise üretim sensör akışı yerine eğitim satırlarını sentetik olarak kaydırılmış bir veri partisiyle karşılaştırır.
Kaynaklarda yayımlanmış teknik kanıtlar kullanılmıştır. Ölçüm koşulları için tam vaka çalışmasını inceleyin.
Kanıta dayalı görsel inceleme
Gerçek proje ekran görüntüleri ve kaynak figürleri, kaynaklarıyla birlikte sunulur.
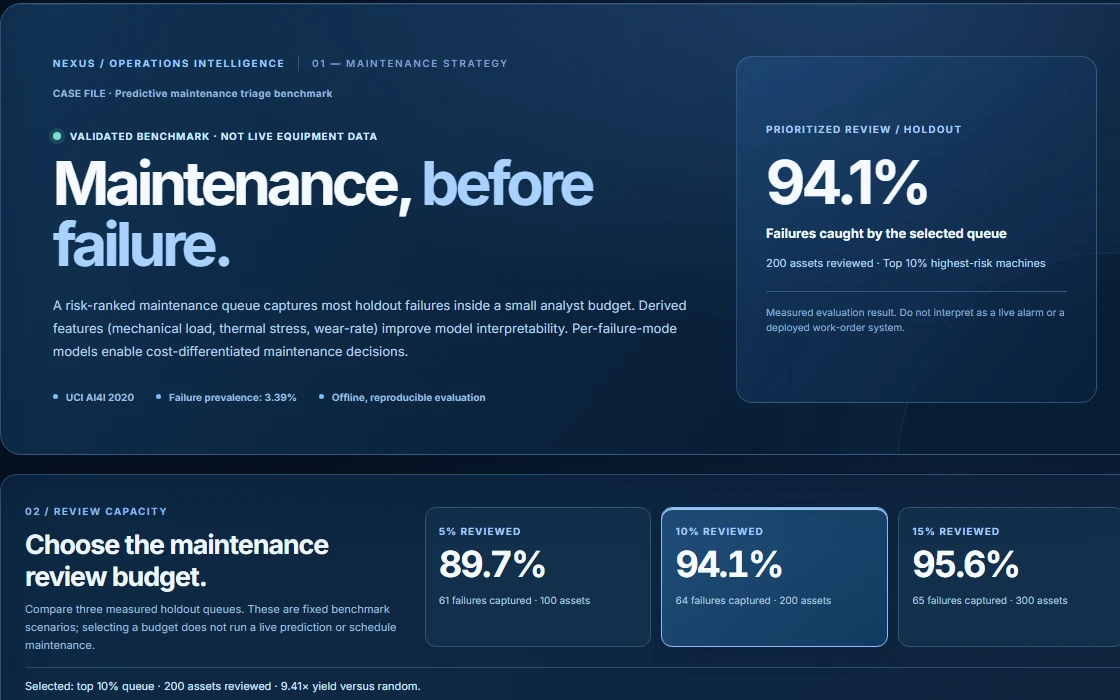
Tarihli demo ekran görüntüsü
2026-10-14 tarihli herkese açık demo görüntüsüdür; demonun şu anda erişilebilir olduğunu kanıtlamaz.
Yayımlanmış kaynağı aç10,000 AI4I kaydı
Model performansı: 0.9874 ROC-AUC / 0.9019 PR-AUC
0.8293 F1 · C-MAPSS RUL RMSE 18.05 çevrim
En yüksek 10% kuyruk, 9.4x lift ile arızaların 94.1% bölümünü yakalar
Proje kanıtları
Son doğrulama 2026-10-05
Problem ve yaklaşım
Bakım ekipleri, nadir makine arızalarının çoğunu kaçırmadan sınırlı kontrol kapasitesini önceliklendirmelidir.
İş akışı; AI4I keşifsel analizi, sensörler arası özellik mühendisliği, baz modeller, ayarlanmış HistGradientBoosting değerlendirmesi, SHAP ile açıklanabilirlik, DuckDB SQL çıktıları ve Docker üzerinde Flask inceleme ekranını birleştirir. CI, eğitimi, veri kayması kontrollerini ve Playwright uçtan uca testlerini yürütür.
Arıza olasılıkları, varlıkları inceleme önceliğine göre sıralar. Böylece inceleme bütçesi, yakalanan arızalar ve rastgele seçime göre lift birlikte karşılaştırılabilir.
94.1% kuyruk yakalama oranı, 68 arıza içeren 2,000 satırlık ayrılmış test kümesinde ölçülmüştür. Beş farklı ayrımda PR-AUC 0.880 artı/eksi 0.032 olduğundan, tek ayrımın 0.9019 sonucu üst sınıra yakındır. AI4I kayıtları simüle edilmiştir; C-MAPSS sonucu yalnızca FD001 alt kümesini kapsar. Canlı paneldeki RUL kartı, AI4I risk puanından türetilen basit bir sezgiseldir; kayma testi ise üretim sensör akışı yerine eğitim satırlarını sentetik olarak kaydırılmış bir veri partisiyle karşılaştırır.
Endüstriyel alan bilgisinin, dengesiz sınıflandırma değerlendirmesinin ve operasyonel inceleme kuyruğu tasarımının tek bir veri bilimi çalışmasında birleşebileceğini gösterir. Grup temelli ve zamanın dikkate alındığı doğrulamanın gerçekten mümkün olduğu C-MAPSS verisinde aynı titizliği gösteren ayrı bir RUL çalışmasıyla desteklenir.
Mimari ve analiz
Test ve doğrulama
Operasyonel değer
Nasıl incelenir